


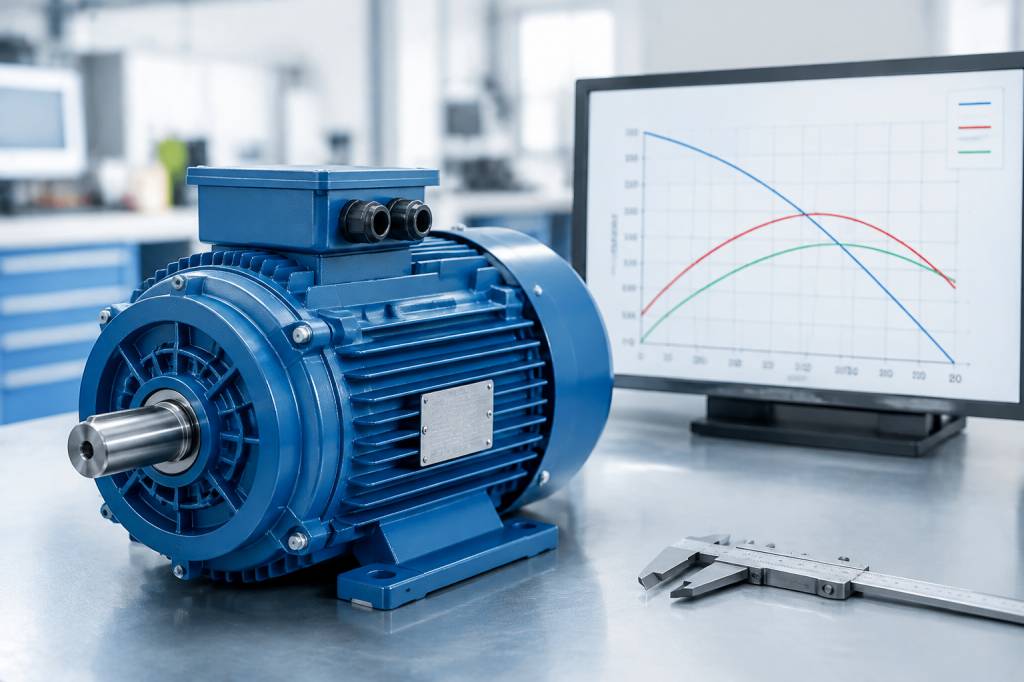
Ein Elektromotor kann beim Anfahren ein hohes Drehmoment liefern und bei steigender Drehzahl trotzdem an seine Leistungsgrenze stoßen. Genau hier hilft die Drehmomentkurve: Sie zeigt, wie sich das verfügbare Drehmoment über der Drehzahl verändert – und damit, ob ein Antrieb zu einer Maschine, einem Förderband oder einer Werkzeugspindel passt. Wer die Kurve richtig liest, vermeidet überdimensionierte Motoren ebenso wie überlastete Antriebe.
In der Praxis werden Drehmoment, Drehzahl und Leistung häufig in einem Atemzug genannt. Sie hängen direkt zusammen, beschreiben aber unterschiedliche Eigenschaften. Für die Auslegung eines Antriebssystems reicht es deshalb nicht, nur auf die Nennleistung im Datenblatt zu schauen.
Drehmoment, Drehzahl und Leistung: die drei Grundlagen
Das Drehmoment beschreibt die Drehwirkung eines Motors. Es wird üblicherweise in Newtonmetern (Nm) angegeben. Anschaulich lässt es sich mit einem Schraubenschlüssel vergleichen: Je größer die Kraft am Hebel und je länger der Hebelarm, desto höher das Drehmoment. Beim Elektromotor entsteht die Drehwirkung durch elektromagnetische Kräfte im Rotor und Stator.
Die Drehzahl gibt an, wie schnell sich die Welle dreht. In technischen Datenblättern steht sie meist in Umdrehungen pro Minute (min⁻¹ oder rpm). Die mechanische Leistung wiederum beschreibt, wie viel Arbeit der Motor pro Zeit verrichtet. Sie ergibt sich aus Drehmoment und Winkelgeschwindigkeit:
P = M × ω
Dabei steht P für die Leistung in Watt, M für das Drehmoment in Newtonmetern und ω für die Winkelgeschwindigkeit in Radiant pro Sekunde. Für die in der Industrie gängige Kombination aus Drehmoment in Nm und Drehzahl in min⁻¹ lautet die praktische Formel:
P (kW) = M (Nm) × n (min⁻¹) / 9550
Ein Beispiel: Liefert ein Motor bei 1.500 min⁻¹ ein Drehmoment von 20 Nm, beträgt seine mechanische Leistung rund 3,14 kW. Steigt die Drehzahl bei gleichbleibendem Drehmoment, steigt auch die Leistung. Umgekehrt sinkt das Drehmoment, wenn die Leistung konstant bleibt und die Drehzahl zunimmt.
So lesen Sie eine Drehmomentkurve
Eine typische Drehmomentkurve stellt die Drehzahl auf der horizontalen Achse und das Drehmoment auf der vertikalen Achse dar. Häufig wird zusätzlich eine Leistungskurve gezeigt. Je nach Motor und Betriebsart kann die Darstellung unterschiedliche Verläufe enthalten. Entscheidend ist, unter welchen Bedingungen die Messwerte gelten: Netzbetrieb, Umrichterbetrieb, Umgebungstemperatur, Kühlung und zulässige Einschaltdauer beeinflussen die Kennlinie.
Bei vielen drehzahlgeregelten Elektromotoren lassen sich zwei grundlegende Betriebsbereiche erkennen:
- Konstantdrehmomentbereich: Vom Stillstand oder einer niedrigen Drehzahl bis zur Nenndrehzahl kann der Motor häufig annähernd sein zulässiges Drehmoment bereitstellen. Die Leistung nimmt in diesem Bereich mit der Drehzahl zu.
- Konstantleistungsbereich: Oberhalb der Nenndrehzahl bleibt die Leistung näherungsweise konstant. Das verfügbare Drehmoment nimmt mit steigender Drehzahl ab.
Diese Bereiche sind keine universelle Eigenschaft jedes Elektromotors. Ihre Ausprägung hängt unter anderem von der Motortechnik, der Regelung und der Versorgung ab. Bei einem Umrichtermotor kann der Konstantleistungsbereich beispielsweise durch die Feldschwächung erreicht werden. Das ist praktisch, wenn eine Maschine einen weiten Drehzahlbereich benötigt – allerdings steht bei hohen Drehzahlen weniger Drehmoment zur Verfügung.
Warum ist das Anlaufdrehmoment wichtig?
Beim Anfahren muss ein Motor nicht nur die bewegte Masse beschleunigen. Er muss auch Reibung, Prozesskräfte und gegebenenfalls eine Last überwinden, die bereits im Stillstand auf die Welle wirkt. Ein Förderband mit voller Beladung stellt andere Anforderungen als ein unbeladenes Band. Eine Presse oder ein Hubwerk kann schon beim Start ein hohes Drehmoment benötigen.
Wird das notwendige Anlaufdrehmoment unterschätzt, beschleunigt der Motor zu langsam, bleibt stehen oder löst eine Schutzfunktion aus. Ein größerer Motor ist aber nicht automatisch die beste Lösung. Er kann höhere Investitions- und Betriebskosten verursachen und im Teillastbetrieb ineffizient arbeiten. Zuerst sollte deshalb das tatsächliche Lastprofil ermittelt werden: Wie hoch ist das Drehmoment beim Start? Wie lange dauert die Beschleunigung? Gibt es Lastspitzen oder häufige Richtungswechsel?
Bei einem Lüfter ist das Drehmoment typischerweise stark von der Drehzahl abhängig und beim Anfahren oft geringer als bei einer Maschine mit konstanter Last. Ein Förderer kann dagegen über einen großen Drehzahlbereich ein vergleichsweise gleichmäßiges Lastmoment erfordern. Die Drehmomentkurve des Motors muss zur Lastkennlinie passen – und zwar nicht nur am Nennpunkt.
Nenndrehmoment und thermische Grenzen
Das Nenndrehmoment bezeichnet das Drehmoment, das ein Motor unter festgelegten Bedingungen dauerhaft liefern kann. Es ist nicht mit dem kurzzeitig verfügbaren Spitzendrehmoment gleichzusetzen. Viele Motoren dürfen für eine begrenzte Zeit überlastet werden, sofern die thermischen Grenzen eingehalten werden. Wie lange und in welchem Umfang das möglich ist, hängt vom Motortyp, der Kühlung und der Regelung ab.
Der Grund ist einfach: Ein Motor setzt einen Teil der aufgenommenen elektrischen Energie in Wärme um. Besonders die Wicklungen erwärmen sich durch elektrische Verluste. Wird ein Motor wiederholt stark belastet oder bei niedriger Drehzahl unzureichend gekühlt, kann die Temperatur zu hoch steigen. Die Folge sind verkürzte Lebensdauer, Isolationsschäden oder eine Abschaltung durch den Motorschutz.
Bei eigenbelüfteten Motoren nimmt die Kühlleistung häufig mit der Drehzahl ab, weil der Lüfter auf der Motorwelle langsamer läuft. Ein Motor kann deshalb bei geringer Drehzahl nicht zwingend sein volles Nenndrehmoment dauerhaft abgeben. Für einen lang andauernden Betrieb bei niedriger Drehzahl kann eine Fremdbelüftung erforderlich sein. Die zulässigen Werte sollten immer dem Motordatenblatt und den Angaben des Umrichterherstellers entnommen werden.
Was verändert die Kennlinie bei Umrichterbetrieb?
Ein Frequenzumrichter verändert die Frequenz und Spannung der Versorgung. Damit lässt sich die Motordrehzahl steuern. Bei geeigneter Auslegung und Regelung kann ein Asynchronmotor über einen breiten Bereich betrieben werden. Moderne Umrichter bieten zudem Funktionen für präzise Drehmomentregelung und dynamische Beschleunigung.
Allerdings bedeutet „drehzahlgeregelt“ nicht automatisch, dass bei jeder Drehzahl dasselbe Drehmoment verfügbar ist. Unterhalb der Nenndrehzahl kann ein Motor oft ein hohes Drehmoment bereitstellen, sofern Stromgrenze und Kühlung es zulassen. Oberhalb der Nenndrehzahl sinkt das verfügbare Drehmoment häufig, weil die Spannung nicht unbegrenzt erhöht werden kann. Im Feldschwächbereich arbeitet der Motor daher typischerweise näherungsweise mit konstanter Leistung.
Auch die Abstimmung zwischen Umrichter und Motor ist relevant. Zu prüfen sind unter anderem der zulässige Motorstrom, das Überlastverhalten, die Regelungsart und die Kabellänge. Bei langen Motorleitungen oder ungünstigen Schaltbedingungen können zusätzliche Maßnahmen notwendig sein. Für Anwendungen mit hohen Anforderungen an Positioniergenauigkeit oder dynamisches Drehmoment kommen häufig Servomotoren mit passendem Regler und Rückführung zum Einsatz.
Die Drehmomentkurve der Last nicht vergessen
Ein Antrieb wird nicht allein anhand der Motorkennlinie ausgewählt. Ebenso wichtig ist die Lastkennlinie. Der Betriebspunkt entsteht dort, wo Motordrehmoment und benötigtes Lastmoment zusammenpassen. Bleibt das verfügbare Motordrehmoment unter dem Lastmoment, kann der Antrieb die gewünschte Drehzahl nicht erreichen oder halten.
Typische Lasten lassen sich grob in drei Gruppen einteilen:
- Konstantmomentlasten: Förderbänder, Hubwerke oder Verdrängerpumpen benötigen über weite Drehzahlbereiche ein ähnliches Drehmoment. Das kann sich mit Drehzahländerungen bei der erforderlichen Leistung bemerkbar machen.
- Quadratische Lasten: Bei vielen Lüftern und Kreiselpumpen steigt das Lastmoment ungefähr proportional zum Quadrat der Drehzahl. Eine höhere Drehzahl kann daher den Leistungsbedarf stark erhöhen.
- Konstantleistungsanwendungen: Bei bestimmten Werkzeugmaschinen oder Wickelantrieben kann die Leistung über einen Bereich annähernd konstant bleiben. Mit zunehmender Drehzahl sinkt dann das benötigte Drehmoment.
Diese Einteilung ist eine Orientierung, kein Ersatz für Messwerte oder Herstellerangaben. Reale Prozesse enthalten oft wechselnde Lasten, Reibung, Beschleunigungsphasen und mechanische Verluste. Eine Messung im Betrieb kann Abweichungen zwischen angenommener und tatsächlicher Last sichtbar machen.
Getriebe und Wirkungsgrad richtig einbeziehen
Ein Getriebe verändert Drehzahl und Drehmoment. Eine Untersetzung senkt die Abtriebsdrehzahl und erhöht das verfügbare Drehmoment näherungsweise um das Übersetzungsverhältnis. Dabei entstehen Verluste. Vereinfacht gilt bei einer Untersetzung i:
Abtriebsdrehmoment ≈ Motordrehmoment × i × Getriebewirkungsgrad
Ein Getriebe mit einer Übersetzung von 5:1 macht aus 1.000 min⁻¹ am Motor ungefähr 200 min⁻¹ am Abtrieb. Das Abtriebsdrehmoment ist jedoch nicht exakt fünfmal so hoch, weil der Wirkungsgrad kleiner als 100 Prozent ist. Zusätzlich müssen Getriebe und Kupplungen für die auftretenden Spitzenmomente ausgelegt sein.
Bei der Auslegung sollte daher die gesamte Antriebskette betrachtet werden: Motor, Umrichter, Getriebe, Kupplung und Arbeitsmaschine. Ein Motor kann seine Kennlinie erfüllen und trotzdem an einer mechanischen Komponente scheitern, wenn diese für das Spitzenmoment oder die thermische Belastung nicht ausgelegt ist.
Ein praktisches Vorgehen bei der Auslegung
Für eine belastbare Auswahl helfen einige konkrete Schritte. Zuerst wird das Lastprofil über den gesamten Prozess erfasst. Dazu gehören Drehzahl, Lastmoment, Startverhalten, Beschleunigungszeit, Betriebsdauer und mögliche Überlastphasen. Anschließend wird geprüft, ob der Motor das notwendige Drehmoment an jedem relevanten Betriebspunkt liefern kann.
- Ermitteln Sie das erforderliche Dauer- und Spitzendrehmoment an der Arbeitsmaschine.
- Berücksichtigen Sie Trägheitsmomente und Beschleunigungszeiten, besonders bei häufigen Starts und Stopps.
- Rechnen Sie Getriebeübersetzung und Wirkungsgrad in Drehzahl und Drehmoment am Abtrieb ein.
- Prüfen Sie die thermische Belastung bei niedriger Drehzahl und im zyklischen Betrieb.
- Vergleichen Sie Motor- und Lastkennlinie über den gesamten Drehzahlbereich, nicht nur am Nennpunkt.
- Beachten Sie die Grenzen von Umrichter, Motor, Getriebe und mechanischer Verbindung.
Ein typischer Fehler in der Praxis ist, die Auswahl nur nach der erforderlichen Leistung zu treffen. Zwei Motoren mit gleicher Nennleistung können unterschiedliche Drehmomentverläufe und Überlastfähigkeiten haben. Für eine Anlage mit häufigem Anfahren kann das entscheidend sein. Auch ein pauschaler Sicherheitsaufschlag ersetzt keine Analyse des Lastprofils.
Was das Datenblatt verrät – und was nicht
Ein Motordatenblatt liefert wichtige Eckdaten wie Nennleistung, Nenndrehzahl, Nennmoment, Strom und Betriebsart. Für die konkrete Anwendung reicht diese Liste jedoch nicht immer aus. Fragen Sie bei Bedarf nach vollständigen Drehmoment-Drehzahl-Kennlinien, zulässigen Überlastzeiten, thermischen Grenzen und Angaben zum Betrieb am Umrichter.
Prüfen Sie außerdem, ob die Kurve für den vorgesehenen Betriebspunkt und die verwendete Kühlung gilt. Eine Kennlinie für den Netzbetrieb lässt sich nicht ohne Weiteres auf jeden Umrichterbetrieb übertragen. Ebenso wenig zeigt ein einzelner Nennwert, wie sich der Motor bei einer hohen Taktzahl oder wechselnder Belastung verhält.
Die Drehmomentkurve ist damit mehr als eine technische Grafik im Datenblatt. Sie verbindet die Eigenschaften des Motors mit den Anforderungen des Prozesses. Wer Drehmoment, Drehzahl und Leistung gemeinsam betrachtet, kann Antriebe gezielter dimensionieren, Energie und Kosten sparen und ungeplante Stillstände vermeiden. Entscheidend ist nicht der stärkste Motor – sondern der passende Antrieb für das reale Lastprofil.