Clearpath Robotics Inc.: autonome mobile Roboter in der Industrieautomatisierung
Materialtransporte gehören in vielen Fabriken zu den Tätigkeiten, die täglich zuverlässig funktionieren müssen – und dennoch selten besondere Aufmerksamkeit erhalten. Mitarbeitende bewegen Werkstücke zwischen Bearbeitungsstationen, bringen Behälter ins Lager oder versorgen Montagelinien. Sobald Wege länger werden, Varianten zunehmen und Fachkräfte knapp sind, wird dieser interne Transport zum Engpass. Autonome mobile Roboter können hier ansetzen. Clearpath Robotics Inc. entwickelt solche Systeme und ist heute Teil des Industrieautomatisierungsangebots von Rockwell Automation.
Doch was leisten die Roboter tatsächlich, und wann lohnt sich ihr Einsatz? Entscheidend ist nicht allein die Navigation. Erst das Zusammenspiel aus Fahrzeug, Flottensteuerung, Produktionssoftware und sicherer Prozessgestaltung macht aus einem mobilen Roboter eine belastbare Automatisierungslösung.
Von der mobilen Robotik zur industriellen Anwendung
Clearpath Robotics wurde in Kanada gegründet und machte sich zunächst vor allem mit mobilen Robotern für Forschung und Entwicklung einen Namen. Die Plattformen dienten Universitäten und Unternehmen als flexible Basis, um Navigation, Sensorik und autonome Systeme zu erproben. Diese Herkunft prägt die technische DNA des Unternehmens: Mobile Robotik wird nicht nur als Fahrzeugbau verstanden, sondern als Verbindung von Mechanik, Software und Systemintegration.
Mit der Ausrichtung auf industrielle Anwendungen entstand OTTO Motors als Geschäftsbereich für autonome mobile Roboter, kurz AMR. Im Jahr 2023 übernahm Rockwell Automation Clearpath Robotics. Damit wurde die mobile Robotik enger an ein breiteres Automatisierungsportfolio angebunden. Für Industriebetriebe ist das strategisch relevant: Ein AMR muss sich in bestehende Abläufe einfügen – vom Materialfluss über die Steuerung bis zur Produktionsplanung.
Wichtig ist die Abgrenzung zu fahrerlosen Transportsystemen (FTS). Klassische FTS bewegen sich häufig entlang festgelegter Routen, etwa über Magnetspuren oder im Boden verlegte Leitlinien. AMR erfassen dagegen ihre Umgebung und können innerhalb definierter Sicherheitsregeln auf veränderte Situationen reagieren. Das bedeutet nicht, dass sie sich beliebig oder ohne Planung durch die Fabrik bewegen. Es bedeutet, dass ihre Route flexibler angepasst werden kann, wenn sich beispielsweise ein Gang verändert oder ein Hindernis den direkten Weg blockiert.
Wie ein AMR den Materialfluss übernimmt
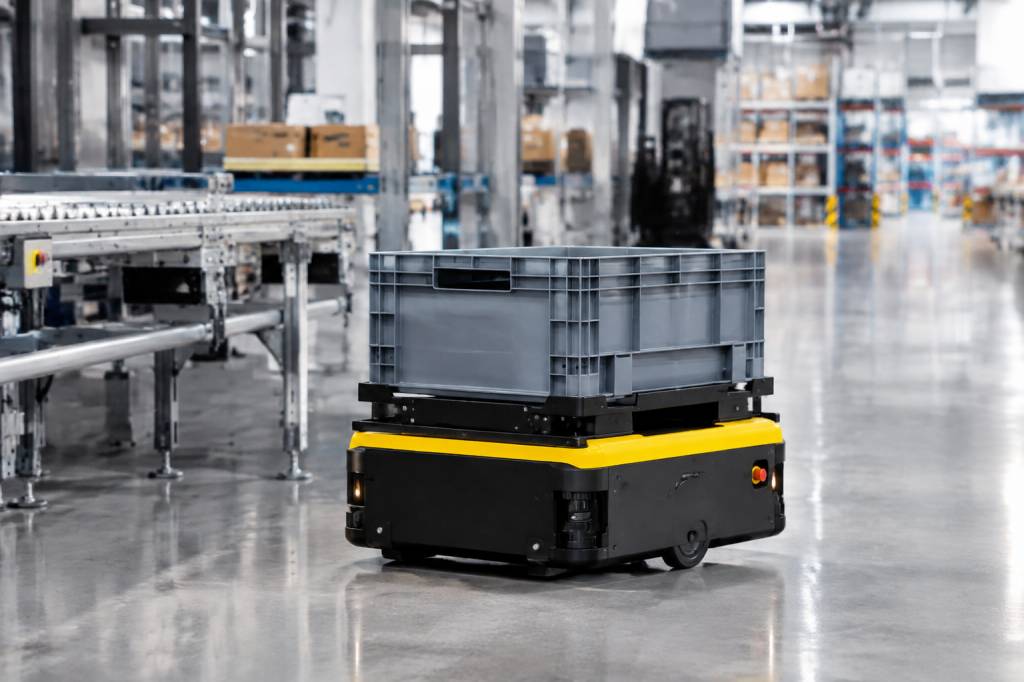
Ein autonomer mobiler Roboter verbindet Fahrwerk und Antrieb mit Sensoren, Recheneinheit, Sicherheitsfunktionen und Navigationssoftware. Je nach Anwendung kann er Lasten direkt transportieren, Wagen ziehen oder mit einer kundenspezifischen Aufnahmeeinrichtung ausgestattet werden. Die konkrete Ausführung hängt von Gewicht, Abmessungen, Bodenbeschaffenheit, Transportweg und Übergabepunkt ab.
Im Betrieb erhält der Roboter einen Transportauftrag, fährt zum Abholort, nimmt die Last auf oder kuppelt einen Wagen an und bringt sie zum Ziel. Die Kommunikation mit Maschinen, Türen, Aufzügen oder Produktionssystemen erfolgt über definierte Schnittstellen. Eine Flottensteuerung koordiniert mehrere Fahrzeuge, verteilt Aufträge und berücksichtigt Verkehrsbereiche sowie Prioritäten.
Ein einfaches Beispiel: Eine Montagelinie benötigt in regelmäßigen Abständen einen Behälter mit Komponenten. Statt dass eine Mitarbeiterin oder ein Mitarbeiter den Behälter manuell aus dem Supermarkt holt, kann das Produktionssystem einen Transportauftrag auslösen. Der AMR fährt zur Übergabestation, transportiert den Behälter zur Linie und meldet den Abschluss zurück. Die Beschäftigten konzentrieren sich dadurch stärker auf Montage, Qualitätsprüfung und Störungsbehebung.
Der Nutzen entsteht also nicht dadurch, dass ein Roboter „selbstständig fährt“. Er entsteht, wenn ein wiederkehrender Transport in einen klaren, digital nachvollziehbaren Prozess eingebettet wird.
Wo mobile Roboter besonders sinnvoll sind
AMR eignen sich vor allem für innerbetriebliche Transporte, die häufig, standardisierbar und körperlich belastend sind. Dazu zählen Materialversorgung, Leergutrückführung, Transport zwischen Lager und Produktion sowie der Wechsel von Werkstückträgern zwischen Prozessschritten. Auch in Montagebereichen können mobile Plattformen Material an wechselnde Arbeitsplätze bringen.
Besonders interessant sind Anwendungen, bei denen sich Produkte oder Produktionsmengen regelmäßig ändern. Ein Förderband ist für einen stabilen, hohen Durchsatz oft sehr effizient, lässt sich aber nicht ohne Weiteres umstellen. Ein AMR kann flexibler eingesetzt werden, wenn Produktionsinseln neu angeordnet oder Transportwege angepasst werden. Flexibilität hat allerdings ihren Preis: Bei sehr hohen, gleichmäßigen Transportvolumen kann eine feste Fördertechnik wirtschaftlicher sein.
Typische Anwendungsfelder sind:
-
Versorgung von Montage- und Fertigungslinien mit Materialbehältern.
-
Transport von Werkstücken zwischen Maschinen und Bearbeitungsstationen.
-
Rückführung von Leergut, Verpackungen und Mehrwegbehältern.
-
Verbindung von Lager, Wareneingang und Produktion.
-
Entlastung von Mitarbeitenden bei langen oder häufig wiederholten Transportwegen.
Ein AMR ist dagegen selten die richtige Wahl, wenn Lasten regelmäßig über beschädigte Böden bewegt werden, die Übergabepunkte nicht eindeutig definiert sind oder Menschen und Fahrzeuge ohne geregelte Verkehrsführung dicht durcheinanderfahren. Auch ein unsteter Prozess mit häufig wechselnden, nicht dokumentierten Sonderfällen kann die Automatisierung unnötig kompliziert machen.
Navigation und Sicherheit: flexibel, aber nicht grenzenlos
Die Navigation basiert typischerweise auf einer Kombination aus Umgebungserfassung, Sensorik und digitalem Kartenmaterial. Laserscanner, Kameras oder weitere Sensoren helfen dem Roboter, seine Position zu bestimmen und Hindernisse zu erkennen. Welche Technik konkret zum Einsatz kommt, hängt vom jeweiligen Modell und der Anlagenkonfiguration ab.
Die Fähigkeit, Hindernisse zu erkennen, darf nicht mit uneingeschränkter Sicherheit verwechselt werden. Ein AMR braucht definierte Fahrbereiche, passende Geschwindigkeiten, geregelte Übergabestellen und eine Risikobeurteilung für den konkreten Einsatzort. Besonders wichtig sind Kreuzungen, Tore, gemeinsam genutzte Gänge und Bereiche mit eingeschränkter Sicht.
Für industrielle fahrerlose Flurförderzeuge und ihre Systeme ist unter anderem die Norm ISO 3691-4 relevant. Sie ist ein wichtiger Bezugspunkt für Sicherheitsanforderungen, ersetzt aber weder die Bewertung der konkreten Anwendung noch die Pflichten des Betreibers. Vor der Inbetriebnahme sollten Verantwortliche prüfen, wie Personen den Roboter wahrnehmen, wie Störungen behandelt werden und ob Flucht- und Rettungswege frei bleiben.
Ein praktischer Tipp aus der Projektplanung: Beziehen Sie die Mitarbeitenden früh ein. Wer täglich an einer Übergabestation arbeitet, erkennt oft Probleme, die auf dem Layoutplan nicht sichtbar sind – etwa einen schlecht einsehbaren Abzweig oder einen Ablageplatz, der im laufenden Betrieb regelmäßig blockiert wird.
Flottensteuerung und Integration in die Produktion
Bei einem einzelnen Roboter lässt sich der Betrieb vergleichsweise übersichtlich organisieren. Mit mehreren Fahrzeugen steigen die Anforderungen schnell. Die Flottensteuerung muss Aufträge priorisieren, Verkehrswege koordinieren, Ladezustände berücksichtigen und bei Störungen sinnvolle Alternativen ermöglichen. Sonst entsteht aus der Automatisierung ein digital gesteuerter Stau.
Ebenso wichtig ist die Anbindung an vorhandene Systeme. Produktionsleitsysteme, Lagerverwaltung, Maschinensteuerungen und Unternehmenssoftware können unterschiedliche Datenformate und Kommunikationswege verwenden. Vor der Beschaffung sollte deshalb geklärt werden, wie Transportaufträge ausgelöst werden, welche Statusmeldungen benötigt werden und wer bei einem Fehler eingreift.
In vielen Projekten empfiehlt sich ein stufenweises Vorgehen: Zunächst wird eine klar abgegrenzte Transportaufgabe automatisiert. Danach folgen weitere Aufträge oder zusätzliche Fahrzeuge, wenn der erste Ablauf stabil funktioniert. So lassen sich Schnittstellen, Verkehrsregeln und Akzeptanz im realen Betrieb prüfen, bevor die Lösung skaliert wird.
Bei Clearpath beziehungsweise OTTO Motors ist die Einbindung in ein größeres Automatisierungsumfeld durch die Zugehörigkeit zu Rockwell Automation ein relevanter Aspekt. Dennoch sollten Betriebe die Kompatibilität für ihre konkrete Anlagenlandschaft einzeln prüfen. Eine Konzernzugehörigkeit allein garantiert nicht, dass jede Schnittstelle ohne Anpassung funktioniert.
Wirtschaftlichkeit: nicht nur den Kaufpreis betrachten
Die Investitionsrechnung für einen AMR sollte mehr umfassen als den Preis des Fahrzeugs. Zu berücksichtigen sind Flottensoftware, Integration, Anpassungen an Übergabestationen, Sicherheitsmaßnahmen, Inbetriebnahme, Wartung und Schulung. Auch die Frage, ob bestehende Wagen oder Behälter weiterverwendet werden können, beeinflusst die Gesamtkosten.
Dem stehen mögliche Einsparungen gegenüber: weniger manuelle Transportzeit, geringere körperliche Belastung, stabilere Materialversorgung und eine bessere Nachvollziehbarkeit von Transportaufträgen. Bei der Berechnung des Nutzens ist Vorsicht geboten. Die frei werdende Arbeitszeit wird nicht automatisch zu einer direkten Kosteneinsparung. Häufig liegt der Wert vielmehr darin, dass Beschäftigte für produktive oder qualitätskritische Aufgaben verfügbar werden.
Eine belastbare Bewertung beginnt daher mit einer Prozessaufnahme. Messen Sie beispielsweise:
-
Wie viele Transporte pro Schicht stattfinden und wie lange sie dauern.
-
Wie häufig Material zu spät ankommt oder Arbeitsplätze auf Nachschub warten.
-
Welche Wege sich wiederholen und welche Sonderfälle regelmäßig auftreten.
-
Wie viel Zeit Mitarbeitende für Transport statt für ihre Kernaufgabe aufwenden.
-
Welche Auswirkungen Schichtbetrieb, Ladezeiten und Spitzenlasten haben.
Ein Pilotprojekt sollte mit messbaren Kennzahlen arbeiten, etwa abgeschlossenen Transportaufträgen, Verfügbarkeit, Wartezeiten an Übergabepunkten und manuellen Eingriffen. So lässt sich unterscheiden, ob ein Problem am Fahrzeug, an der Software oder an einem unklaren Prozess liegt.
Einführung ohne unnötige Reibungsverluste
Der häufigste Planungsfehler besteht darin, zuerst den Roboter auszuwählen und erst danach den Prozess zu betrachten. Sinnvoller ist die umgekehrte Reihenfolge: Transportbedarf erfassen, Materialfluss visualisieren, Abhol- und Zielpunkte festlegen und Ausnahmen dokumentieren. Erst dann lässt sich beurteilen, welcher Robotertyp und welche Flottenkonfiguration passen.
Auch die Infrastruktur verdient Aufmerksamkeit. Bodenfugen, Rampen, Steigungen, enge Kurven und wechselnde Licht- oder Umgebungsbedingungen können den Betrieb beeinflussen. Hinzu kommen Ladeplätze, Stellflächen und die Frage, ob ein Roboter bei einer Störung sicher aus dem Verkehrsweg gebracht werden kann.
Für die Umsetzung empfiehlt sich ein interdisziplinäres Team aus Produktion, Instandhaltung, IT, Arbeitssicherheit und Logistik. Die IT muss Netzabdeckung und Systemanbindung prüfen; die Instandhaltung braucht klare Zuständigkeiten für Wartung und Störungsbehebung; die Produktion muss Transportregeln in den Arbeitsalltag integrieren. Ein Roboter ohne definierten Support ist kein autonomes System, sondern ein neues Problem auf Rädern.
Was Unternehmen aus Clearpaths Ansatz mitnehmen können
Clearpath Robotics steht für einen Entwicklungspfad, der von flexibler mobiler Robotik hin zu industriellen Materialflusslösungen führt. Für Unternehmen ist weniger der Markenname allein entscheidend als die Frage, wie gut Fahrzeug, Flottenmanagement und Produktionsprozess zusammenspielen. Die Übernahme durch Rockwell Automation unterstreicht zudem, dass mobile Robotik zunehmend als Teil einer umfassenderen Automatisierungsarchitektur betrachtet wird.
Vor einer Entscheidung sollten Verantwortliche drei Punkte klären: Ist der Transportprozess ausreichend stabil? Lässt sich die Lösung sicher in gemeinsam genutzten Bereichen betreiben? Und kann der erwartete Nutzen mit Kennzahlen überprüft werden? Wenn diese Fragen überzeugend beantwortet sind, können AMR wiederkehrende Transportaufgaben übernehmen und Materialflüsse flexibler gestalten.
Der beste Start ist meist kein Großprojekt, sondern ein klar abgegrenzter Anwendungsfall mit hohem Wiederholungsgrad. Ein erfolgreicher Pilot zeigt nicht nur, ob der Roboter fahren kann. Er zeigt, ob die gesamte Fabrik bereit ist, mit einem neuen, digitalen Transportmittel zu arbeiten.